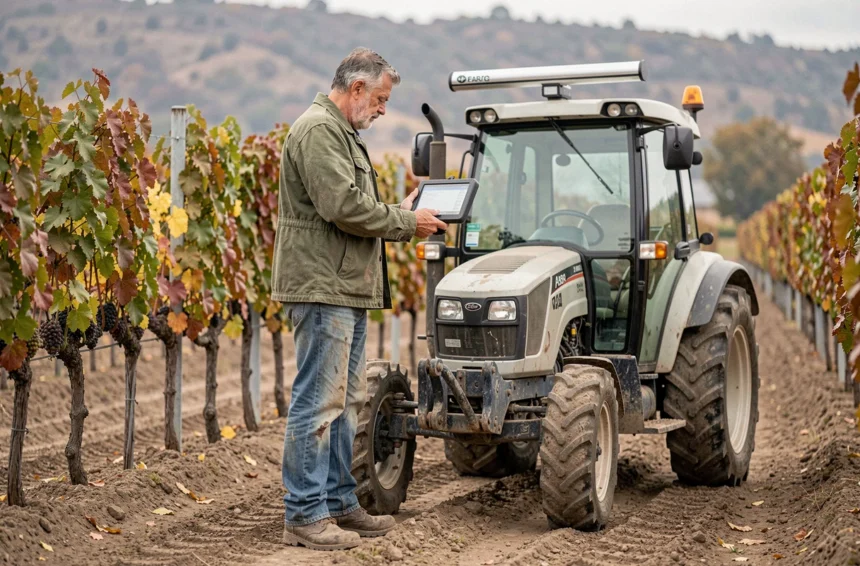
Le bar de guidage agricole pour vignes et vergers répond à des contraintes radicalement différentes de celles rencontrées en grandes cultures. L’inter-rang serré, les allées bordées de végétation haute, les pentes prononcées et la géométrie irrégulière des parcelles pérennes imposent des spécifications matérielles et logicielles que les barres de guidage standard ne couvrent pas toujours.
Réception GNSS sous couvert végétal : le problème central en viticulture et arboriculture
En grandes cultures, le récepteur GNSS travaille à ciel ouvert. Dans un verger ou un vignoble palissé, le feuillage dense, les filets anti-grêle et les structures de soutien créent des masques partiels qui dégradent la disponibilité du signal satellite, même en RTK (Real-Time Kinematic).
Le RTK offre une précision centimétrique par correction différentielle en temps réel via une station de base ou un réseau de stations permanentes. Mais cette précision ne tient que si le récepteur maintient un nombre suffisant de satellites visibles. Sous filet ou en bordure de haie haute, ce nombre chute, et la solution RTK peut se dégrader vers un mode RTK flottant, nettement moins précis.
Un projet de démonstration de l’Agence spatiale européenne, MS4Agri, travaille précisément sur ce problème : combiner le positionnement satellite avec une cartographie 3D et du SLAM (Simultaneous Localization and Mapping) pour maintenir le guidage lorsque le signal GNSS est masqué. Ces travaux visent spécifiquement les vergers et vignobles, ce qui confirme que la problématique de réception sous couvert est reconnue au niveau technique le plus exigeant.
Pour l’acheteur, cela signifie qu’une barre de guidage destinée à ces cultures doit embarquer un récepteur multifréquence (L1/L2 minimum, idéalement L1/L2/L5) capable de maintenir la précision avec un ciel partiellement obstrué, et non un récepteur d’entrée de gamme monofrequence.
Cartographie des rangs et préparation des trajets en cultures pérennes
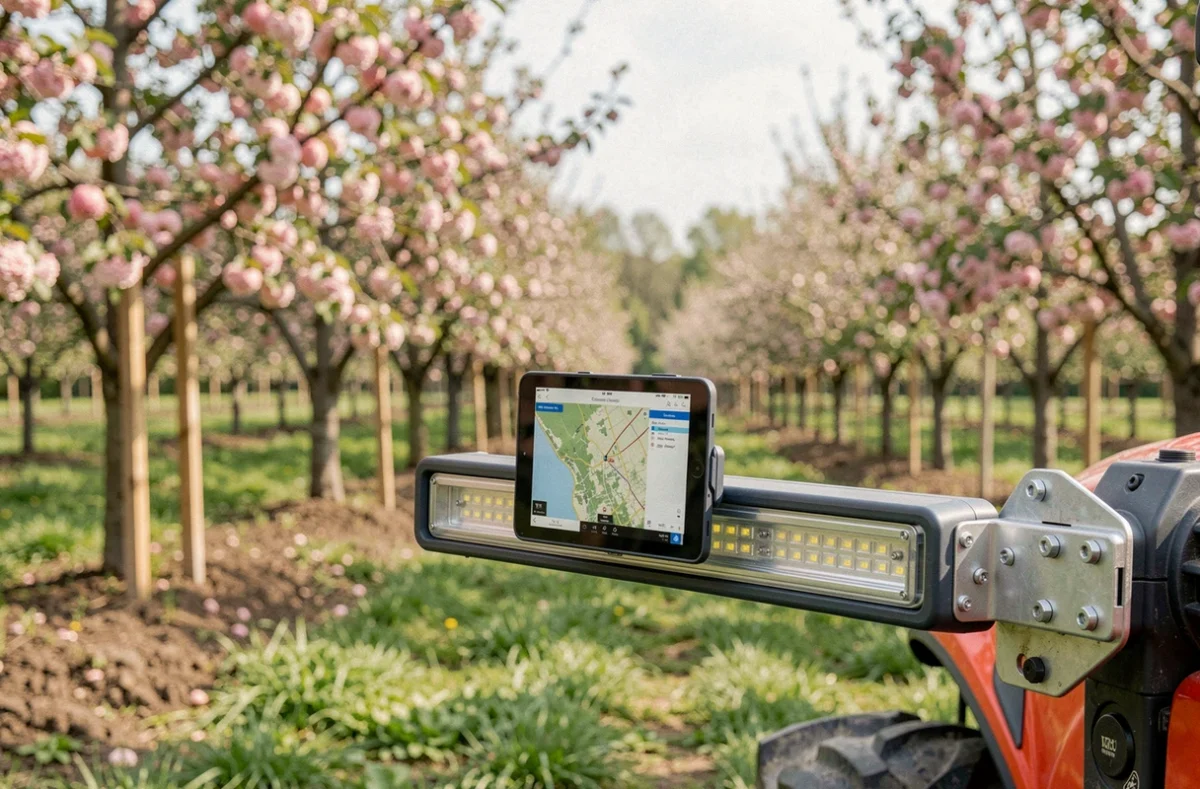
La préparation des lignes de guidage dans un vignoble ou un verger ne se résume pas à tracer un point A et un point B. Un retour d’expérience sur un robot viticole publié par Réussir en 2026 le précise : les rangs non rectilignes exigent un relevé spécifique, et les parcelles en pointe nécessitent un contour complet avant que le système puisse calculer des passages cohérents.
Ce travail de cartographie initiale est souvent sous-estimé lors de l’achat. Dans une parcelle viticole en courbes de niveau, chaque rang peut présenter une légère courbure différente. Un système sans fonction de courbe enregistrée ou de relecture de trajet est inutilisable dans ce contexte. Il faut vérifier que la barre proposée gère les modes AB courbe, contour et enregistrement de passage.
La console doit également permettre de stocker un nombre élevé de champs et de trajets, puisqu’un domaine viticole peut regrouper des dizaines de parcelles aux géométries très différentes, parfois non contiguës.
Largeur de travail réduite et précision de positionnement latéral en inter-rang vigne
L’inter-rang moyen d’une vigne varie selon les appellations et les modes de conduite. Dans tous les cas, la marge de manoeuvre latérale du tracteur enjambeur ou du tracteur étroit est très faible. Une dérive de quelques dizaines de centimètres suffit à endommager les souches ou à rater une application.
Cela a deux conséquences directes sur le choix du matériel :
- La précision de guidage requise est centimétrique, ce qui exclut les barres fonctionnant en SBAS (précision métrique) ou en DGNSS de base. Seul le RTK ou un signal de correction équivalent (par exemple via service réseau type TERIA ou CenterPoint RTX) garantit un maintien de trajectoire adapté à la viticulture intensive.
- Le délai de convergence du récepteur après un arrêt ou une perte de signal doit être court. Entre deux rangs, le tracteur effectue un demi-tour et doit retrouver sa précision nominale avant de rentrer dans la prochaine allée. Un récepteur lent à reconverger dégrade la précision sur les premiers mètres de chaque rang.
Sur les tracteurs enjambeurs à voie réglable, le récepteur doit être positionné en tenant compte du déport réel du centre de l’essieu par rapport à l’antenne : une erreur de paramétrage mécanique annule le bénéfice de la précision RTK.
Autoguidage ou guidage manuel : que choisir pour la vigne ?
Le guidage manuel (barre lumineuse à l’écran ou LED) reste pertinent sur des tracteurs anciens ou pour des exploitations dont les parcelles présentent trop de variation de pente pour justifier l’autoguidage. Il accompagne le conducteur visuellement sans intervenir sur la direction.
L’autoguidage, qui pilote directement le vérin hydraulique de direction ou utilise un volant électrique motorisé, apporte un gain de précision et réduit la fatigue sur les longues journées de traitement. Dans un vignoble en pente, il soulage le conducteur qui doit aussi gérer la dévers et les manoeuvres aux extrémités de rangs.
Le choix entre les deux dépend aussi du matériel existant. Un tracteur sans préparation hydraulique pour l’autoguidage nécessite un kit volant motorisé (système de type EZ-Steer ou équivalent), dont la compatibilité avec la colonne de direction doit être vérifiée modèle par modèle.
Réduction des intrants et retour sur investissement en arboriculture et viticulture
La précision de guidage en cultures pérennes n’est pas seulement une question de confort. Dans un vignoble, une application de produit phytosanitaire mal positionnée déplace la bouillie hors de la cible ou induit des recouvrements inutiles. La répétabilité du trajet entre passages, garantie par le RTK, réduit les zones de recouvrement et les zones non traitées.
En arboriculture, les mêmes arguments s’appliquent à la gestion de l’enherbement et aux applications foliaires. La documentation préalable des passages permet aussi de répondre plus facilement aux exigences de traçabilité agronomique.
Plusieurs dispositifs d’aide à l’investissement peuvent couvrir partiellement le coût d’une barre de guidage agricole. Ces aides varient selon la région, l’appel à projet en cours et le type de matériel admissible : il est nécessaire de vérifier les conditions précises auprès de la chambre d’agriculture ou de l’organisme gestionnaire avant tout engagement, sans supposer qu’une aide nationale automatique existe.
Le retour sur investissement reste difficile à quantifier universellement. Il dépend de la surface traitée par an, du coût des intrants économisés et de la valorisation du temps de conduite. Sur des exploitations viticoles de taille moyenne avec plusieurs interventions annuelles, le gain en précision de traitement et en réduction de la fatigue opérateur constitue les arguments les plus solides – davantage que l’économie de carburant, moins significative sur des tracteurs de faible puissance travaillant lentement.